
Introdução aos modelos neuromecânicos
Assim como o físico Richard Feynman afirmou que "o que não consigo criar, não compreendo", a neurociência também busca reproduzir, em silício ou em robôs, os processos que permitem aos animais moverem‑se com agilidade e resistência. Essa capacidade surge da estreita interação entre o sistema nervoso central, o periférico, o sistema musculoesquelético e o meio ambiente. Para desvendar esses mecanismos, pesquisadores adotam modelos neuromecânicos, que integram circuitos neurais, o corpo e o contexto físico em simulações computacionais ou protótipos robóticos.
Por que os modelos neuromecânicos são úteis?
Essas ferramentas complementam os experimentos com animais de três maneiras principais:
- Representação explícita: ao construir um modelo, o pesquisador deve definir cada componente relevante (neurônios, músculos, sensores) e suas interações, o que clarifica hipóteses teóricas.
- Teste de suficiência: ao ativar ou desativar partes do circuito em um robô ou simulação, é possível verificar se um mecanismo isolado é suficiente para gerar o comportamento observado, algo difícil de demonstrar apenas com lesões ou ablações em animais.
- Iteração científica: o modelo permite formular hipóteses, rodar experimentos sintéticos, gerar previsões e comparar os resultados com dados biológicos, fechando o ciclo científico de forma rápida e controlada.
Histórico e marcos da modelagem neuromecânica
As raízes desse campo remontam à cibernética dos anos 1950, quando W. Grey Walter criou robôs tartaruga capazes de fototaxia e aprendizado condicional. Esses dispositivos foram precursores dos "veículos" de Braitenberg, experimentos de pensamento que mostravam como comportamentos poderiam emergir de circuitos sensorimotores simples.
Na década de 1990, Ørjan Ekeberg e Sten Grillner combinaram circuitos neurais, um corpo alongado e um modelo de dinâmica de fluidos para simular o lampreia. Essa foi uma das primeiras simulações completas que relacionou oscilações neurais a controle de velocidade e direção em um animal.
Desde então, estudos de destaque demonstraram a suficiência de diferentes mecanismos biológicos:
- Medidas de optical flow foram suficientes para explicar como abelhas evitam obstáculos e regulam a velocidade ao pousar.
- Um circuito auditivo bilateral simples explicou a fonotaxia (busca por som) em grilos.
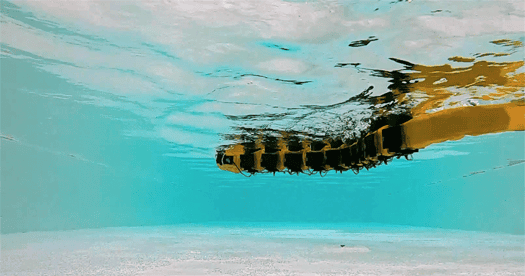
- Na pesquisa do autor deste texto, a inclusão de circuitos oscilatórios lentos de membros em uma rede de natação axial rápida explicou as transições de marcha em salamandras.
Esses exemplos reforçam a ideia de que o controle motor animal depende de múltiplos laços de controle interativos, com redundância entre mecanismos centrais e periféricos. A presença simultânea de loops feedforward e feedback torna difícil separar as contribuições individuais sem a ajuda de modelos neuromecânicos.
Vantagens práticas dos modelos
Além do valor conceitual, os modelos oferecem benefícios concretos:
- Reprodutibilidade: experimentos podem ser repetidos exatamente da mesma forma, ao contrário de estudos biológicos sujeitos a variabilidade individual.
- Acesso a variáveis ocultas: grandezas como tensões musculares, forças de contato ou atividade de neurônios específicos podem ser monitoradas diretamente na simulação.
- Modulação de morfologia e ambiente: é possível alterar o formato do corpo ou o terreno (areia, lama, grama) de maneira sistemática, algo inviável ou caro em animais reais.
Essas características são particularmente valiosas quando experimentos são proibidos por questões éticas, financeiras ou técnicas. Por exemplo, ao investigar todas as marchas possíveis que um animal poderia executar — inclusive aquelas nunca observadas na natureza — pesquisadores podem mapear trade‑offs entre velocidade, eficiência energética e capacidade sensorial.
Simulação vs. robô físico: quando escolher cada abordagem?
Uma pergunta recorrente é se deve‑se investir primeiro em simulação ou construir um robô físico. A recomendação geral é iniciar com simulações computacionais. Motores físicos avançados, como MuJoCo e Isaac Lab, permitem modelar rapidamente circuitos neurais, músculos e ambientes, oferecendo velocidade, baixo custo e facilidade de ajuste. Estudos recentes já reproduziram o voo de Drosophila, a natação de lampreias, zebrafish, camundongos e até humanos.
No entanto, a construção de um robô real pode ser decisiva em duas situações:
- Física do mundo real: interações complexas com fluidos ou terrenos irregulares (areia, lama, vegetação) são difíceis de capturar com precisão numérica.
- Validação empírica: observar como um corpo físico responde a perturbações inesperadas fornece dados que podem refinar modelos teóricos.
Portanto, a estratégia ideal costuma combinar ambas as etapas: simular para gerar hipóteses e, em seguida, testar as previsões em um protótipo robótico.
Perspectivas futuras
O campo está em expansão, impulsionado por avanços em aprendizado de máquina, sensores de alta resolução e materiais flexíveis. Espera‑se que modelos neuromecânicos ajudem a esclarecer como diferentes espécies adaptam seu controle motor a ambientes mutáveis, contribuindo para áreas como reabilitação, neurotecnologia e design de exoesqueletos. Ao integrar dados biológicos, simulação avançada e robótica, a ciência avança rumo a uma compreensão mais completa da relação entre cérebro, corpo e mundo.